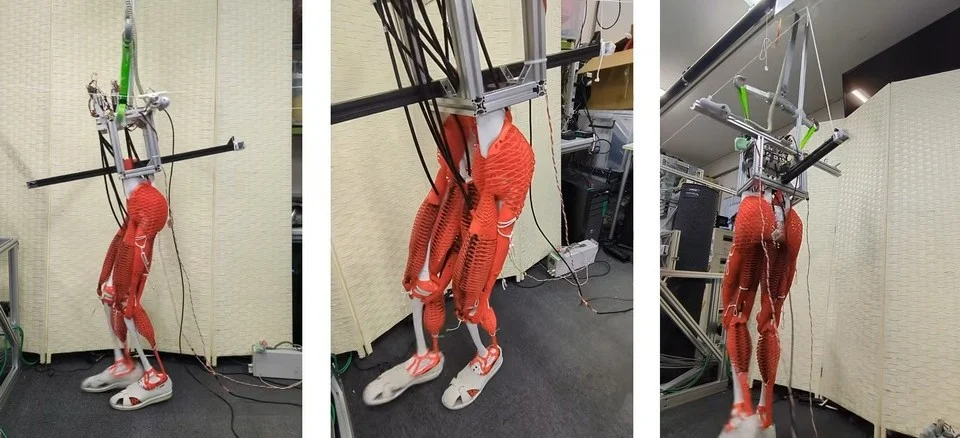
Жесткостью и упругостью решетчатых структур можно управлять путем изменения размера ячеек
Японские инженеры разработали упругие элементы, имитирующие мышцы, связки и сухожилия, для мышечно-скелетных роботов. Они изготавливаются с помощью 3D-печати и представляют собой решетчатые структуры, жесткостью и упругостью которых можно управлять, изменяя размеры ячеек решетки и толщину образующих их стержней. С помощью этой технологии исследователи изготовили полноразмерные роботизированные человекоподобные ноги, которые могут имитировать движения при ходьбе. Статья опубликована в журнале Advanced Intelligent Systems.
В человеческом теле за движение костей и суставов отвечают мягкие ткани: мышцы сокращаются и создают тянущее усилие, сухожилия передают его костям, а связки удерживают кости относительно друг друга и определяют углы отклонения суставов. Помимо этого, благодаря своему объему и способности упруго деформироваться мягкие ткани смягчают удары и защищают окружающие структуры от механических повреждений.
Инженеры давно пытаются воспроизвести эти особенности биологического опорно-двигательного аппарата в мышечно-скелетных роботах. В отличие от традиционных роботов с электродвигателями, расположенными прямо в суставах, движение их конечностей обеспечивают искусственные мышцы, которые обычно представляют собой тросы, натягиваемые моторами через систему шкивов. Такая конструкция потенциально позволяет сделать движения робота более плавными, а тело — более гибким и податливым. Однако тросы не воспроизводят объем, форму и механические свойства настоящих мышц, поэтому приходится встраивать дополнительные мягкие элементы, используя для этого различные материалы. Это усложняет создание роботов с анатомически реалистичным устройством.
Упростить задачу, по мнению инженеров под руководством Кэя Окады (Kei Okada) из Токийского университета, может 3D-печать. Исследователи предложили изготавливать искусственные мышцы, сухожилия, связки и амортизирующие элементы для роботов с мышечно-скелетной конструкцией из гибкого термопластичного полиуретана. Для этого они разработали метод параметрического проектирования деталей этих «мягких тканей», который позволяет заполнять трехмерный объем заданной формы решетчатой структурой из стержней, образующих повторяющиеся ячейки. Изменяя размеры ячеек, толщину и количество стержней, можно управлять жесткостью и упругостью всей решетки. Например, более разреженная решетка позволяет получить мягкую и легко деформируемую конструкцию, которую можно использовать для создания объемной искусственной мышцы, а более плотное расположение стержней в ячейках — имитировать жесткое сухожилие. При этом оба элемента можно напечатать в виде единой детали с плавным переходом.
Внутри решеток, имитирующих мягкие ткани мышц, предусмотрены каналы для приводных тросов. При их натяжении электродвигателями мягкие участки решетки сжимаются, а более жесткие участки, выполняющие роль сухожилий, передают усилие скелету робота. Этим же методом можно изготавливать и связки для суставов. Сначала их узор строят на плоскости, после этого программа проецирует его на поверхность сустава, затем печатают объемную деталь. Готовую связку прикручивают винтами к соседним костям. Изменяя расположение и плотность перемычек сетки, можно задавать направления, в которых связки позволяют костям двигаться относительно друг друга, и ограничивать их подвижность в остальных направлениях. Таким образом можно обойтись без шарниров и подшипников.
Инженеры изготовили несколько вариантов структур и испытали их механические свойства. Выяснилось, например, что при увеличении толщины стержней с 1,5 до 3 миллиметров эффективный модуль Юнга решетки возрастает примерно в 28 раз. При этом напечатанные элементы выдержали 999 циклов сжатия и растяжения без разрушения. В процессе работы обнаружена определенная деградация свойств структур: решетки «мышечной ткани», например, потеряли до 19 процентов жесткости, а сетки сухожилий — почти половину. Однако основные изменения происходят в первую сотню циклов работы, а затем свойства стабилизируются.
Для проверки метода инженеры собрали полноразмерные человекоподобные ноги длиной 95 сантиметров с тремя суставами и шестью искусственными мышцами. Кости напечатали из PLA-пластика, тросы приводились в движение электродвигателями, расположенными в тазу. Ноги сгибались и разгибались в тазобедренном и коленном суставах, делали движения в сторону и двигали стопами. Затем инженеры объединили две ноги в двуногого робота, который сымитировал движения при ходьбе. Ходить самостоятельно робот пока не способен: в экспериментах конструкция была подвешена на внешних тросах, которые частично компенсировали вес. А из-за деформации множества мягких элементов и трения в тросовых приводах управлять мышечно-скелетной системой сложнее, чем обычными роботами с жесткими суставами. В будущем авторы планируют собрать полноразмерного гуманоидного робота и попробовать использовать машинное обучение для управления его движениями.
Ранее стартап Clone Robotics представил полноразмерного мышечно-скелетного человекоподобного робота Protoclone с реалистичным скелетом и более чем тысячей искусственных мышц, работающих по принципу актуаторов Маккибена. В опубликованном видео подвешенный на тросах робот поочередно сгибал ноги в коленях, двигал руками и головой.
Экономика нередко вызывает скепсис, а осторожные формулировки Нобелевского комитета не всегда помогают его развеять. В этом году премию по экономике присудили Роберту Холлу (Robert Hall) и Майклу Вудфорду (Michael Woodford) — [note=6381|за сглаживание экономических колебаний] и за используемые для этого модели, состоящие из решений отдельных людей и фирм, а не просто из общих агрегированных закон…
Источник: orbitazemli.ru